通信与自动控制技术的融合演进 迈向智能自主系统的新范式
引言
通信与自动控制技术长期作为两个相对独立的技术领域发展演进。通信关注信息的可靠传输与交换,自动控制关注系统的动态调节与稳定运行。随着工业4.0、工业物联网、智能制造以及无人系统等应用场景的不断深化,两者之间的边界正加速消融。通信不再仅仅是控制系统的“外围支撑”,而是深度嵌入控制回路,成为影响系统稳定性、实时性与安全性的关键变量。这种融合趋势催生了一系列新的理论问题与工程挑战,也带来了前所未有的技术机遇。
一、从分离到协同:技术融合的驱动力
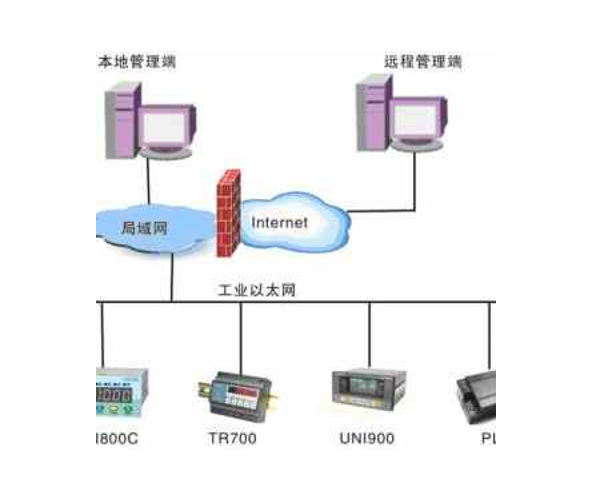
传统自动控制系统多采用点对点布线或专用总线,通信协议相对封闭,主要满足确定性时延需求。而现代控制系统则越来越多地部署在共享的、有时甚至是非确定的通信网络上,例如无线局域网、5G蜂窝网络、时间敏感网络等。这一转变的根本驱动力来自三方面:
- 部署灵活性与成本:无线通信使移动机器人、AGV、远程控制系统摆脱线缆束缚,大幅降低布线成本与维护难度。
- 大规模协同需求:多智能体系统、分布式传感器网络要求大量节点间高效交换状态与控制指令,传统方案难以扩展。
- 信息物理融合:控制算法需要综合感知、通信、计算与执行,形成闭环反馈,提升系统整体性能。
由此,通信与控制的联合设计(Joint Communication and Control, JCC)成为研究热点。研究者开始将通信资源(带宽、功率、时延、丢包率)视为控制性能的约束条件,同时也将控制目标(稳定、最优、鲁棒)映射为通信服务质量的要求。
二、关键技术研究与进展
2.1 网络化控制系统(NCS)
网络化控制系统是通信与控制融合的经典范式。其核心问题是:当控制回路通过共享通信网络闭合时,通信约束(时变时延、数据包丢失、量化误差)如何影响系统稳定性与性能?针对这一问题,学界发展出多种理论工具:
- 时延系统方法:将网络时延建模为时滞,利用Lyapunov-Krasovskii泛函分析稳定性并设计控制器。
- 跳变系统方法:将丢包建模为马尔可夫跳变过程,推导均方稳定性条件。
- 事件触发控制:仅在满足特定触发条件时才进行通信与控制更新,显著降低网络负载,同时保证稳定性。
事件触发控制是近年来的重要突破,它将通信资源分配与控制性能直接关联,体现了“按需通信”的理念,已被广泛研究并逐步向工业应用落地。
2.2 时间敏感网络(TSN)与确定性通信
工业自动化对控制指令的传输时延往往有严苛的上界要求。IEEE 802.1 TSN标准族通过时间同步、流量调度、帧抢占等机制,在标准以太网上提供确定性时延与低抖动。TSN为运动控制、机器人协作等场景提供了统一通信底座,使得控制算法能够获得更精确的时间语义。如何将TSN的调度参数与控制系统的采样周期、执行器更新频率联合优化,仍是开放问题。
2.3 5G/6G赋能远程与移动控制
5G的超可靠低时延通信(URLLC)为远程控制、车联网、无人机编队等提供了新的可能。其关键技术包括:
- 灵活 numerology:适应不同时延与可靠性要求。
- 边缘计算与控制:将控制器下沉至边缘服务器,缩短控制回路时延。
- 网络切片:为控制业务提供专属资源保障。
面向6G,通信感知一体化、智能超表面、AI原生空口等技术有望进一步降低时延、提升可靠性,甚至实现“通信-感知-控制”一体化设计。
2.4 分布式与多智能体控制
通信与控制的融合在多智能体系统中表现得尤为突出。每个智能体仅能与邻居交换有限信息,却需要实现一致、编队、覆盖等全局目标。一致性算法与分布式优化成为理论核心。研究中,通信拓扑的连通性、时变性与时延直接决定收敛速度与稳定性。稀疏通信、量化通信、事件触发通信等方法被用来降低通信开销。强化学习也被引入,用于在未知通信环境下优化控制策略与通信策略。
2.5 安全与隐私
控制回路与通信网络融合后,系统面临新的安全威胁。虚假数据注入、拒绝服务攻击、窃听等可能严重破坏控制性能甚至导致物理系统失稳。研究集中于:
- 攻击检测与隔离:基于残差分析、机器学习等方法识别异常。
- 弹性控制:设计在部分通信链路失效或数据被篡改时仍能维持基本性能的控制器。
- 隐私保护控制:在共享通信中保护敏感状态信息,如差分隐私与同态加密的应用。
三、典型应用场景
- 智能制造:TSN与OPC UA over TSN实现控制器、驱动器、传感器之间的统一通信,支撑柔性产线与云边协同。
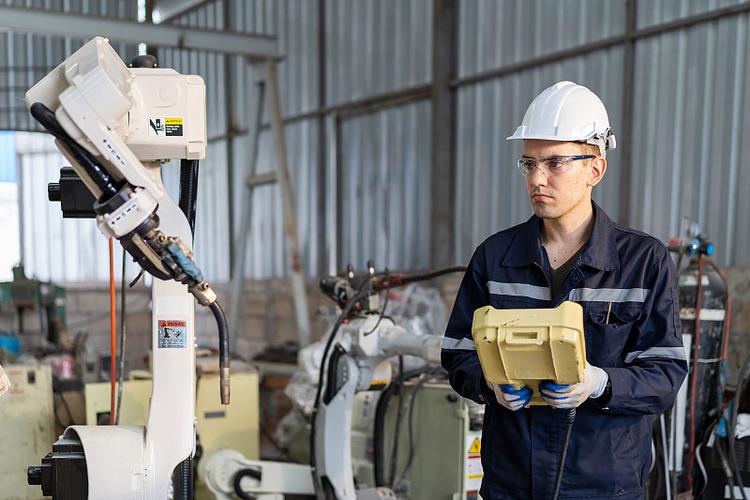
- 无人系统:无人机编队、无人车协同依赖稳定通信实现分布式控制,5G与边缘计算助力超视距远程操控。
- 智能电网:广域测量系统与分布式能源控制需要通信与控制联合优化,保障电网稳定与经济运行。
- 远程医疗与触觉互联网:远程手术机器人要求极低时延与高可靠通信,通信与控制联合设计至关重要。
四、挑战与展望
尽管成果丰硕,通信与自动控制技术的融合仍面临诸多挑战:
- 理论层面:如何在非确定、时变、异构通信环境下建立统一且可计算的控制-通信联合优化框架。
- 工程层面:协议栈的兼容性、异构网络互联、实时操作系统与通信调度的协同。
- 智能化层面:利用AI实现通信资源与控制策略的在线联合优化,同时保证可解释性与安全性。
- 标准化层面:推动TSN、5G/6G、OPC UA等标准的互操作与融合部署。
通信与自动控制将不再是两个并列的学科,而是以“信息-物理-社会”系统为视角,走向深度一体化。通信感知控制一体化、语义通信与控制、数字孪生驱动的联合优化等方向有望进一步打破学科壁垒,催生真正具备自主决策与协同能力的智能系统。
##
通信与自动控制技术的融合是信息物理系统发展的必然趋势。它要求研究者同时精通控制理论、通信协议、优化算法与计算平台,以系统思维解决跨层问题。只有从联合设计的视角出发,才能充分释放自动化技术的潜力,在智能制造、无人系统、智能电网等领域实现更安全、更高效、更智能的运行。这一天正在加速到来,而理论与技术的持续创新将是通向未来的关键桥梁。
如若转载,请注明出处:http://www.haigte.com/product/14.html
更新时间:2026-10-30 14:00:55